Um die Funktionsweise der MPU6050 zu verstehen habe ich folgende toturials benutzt:
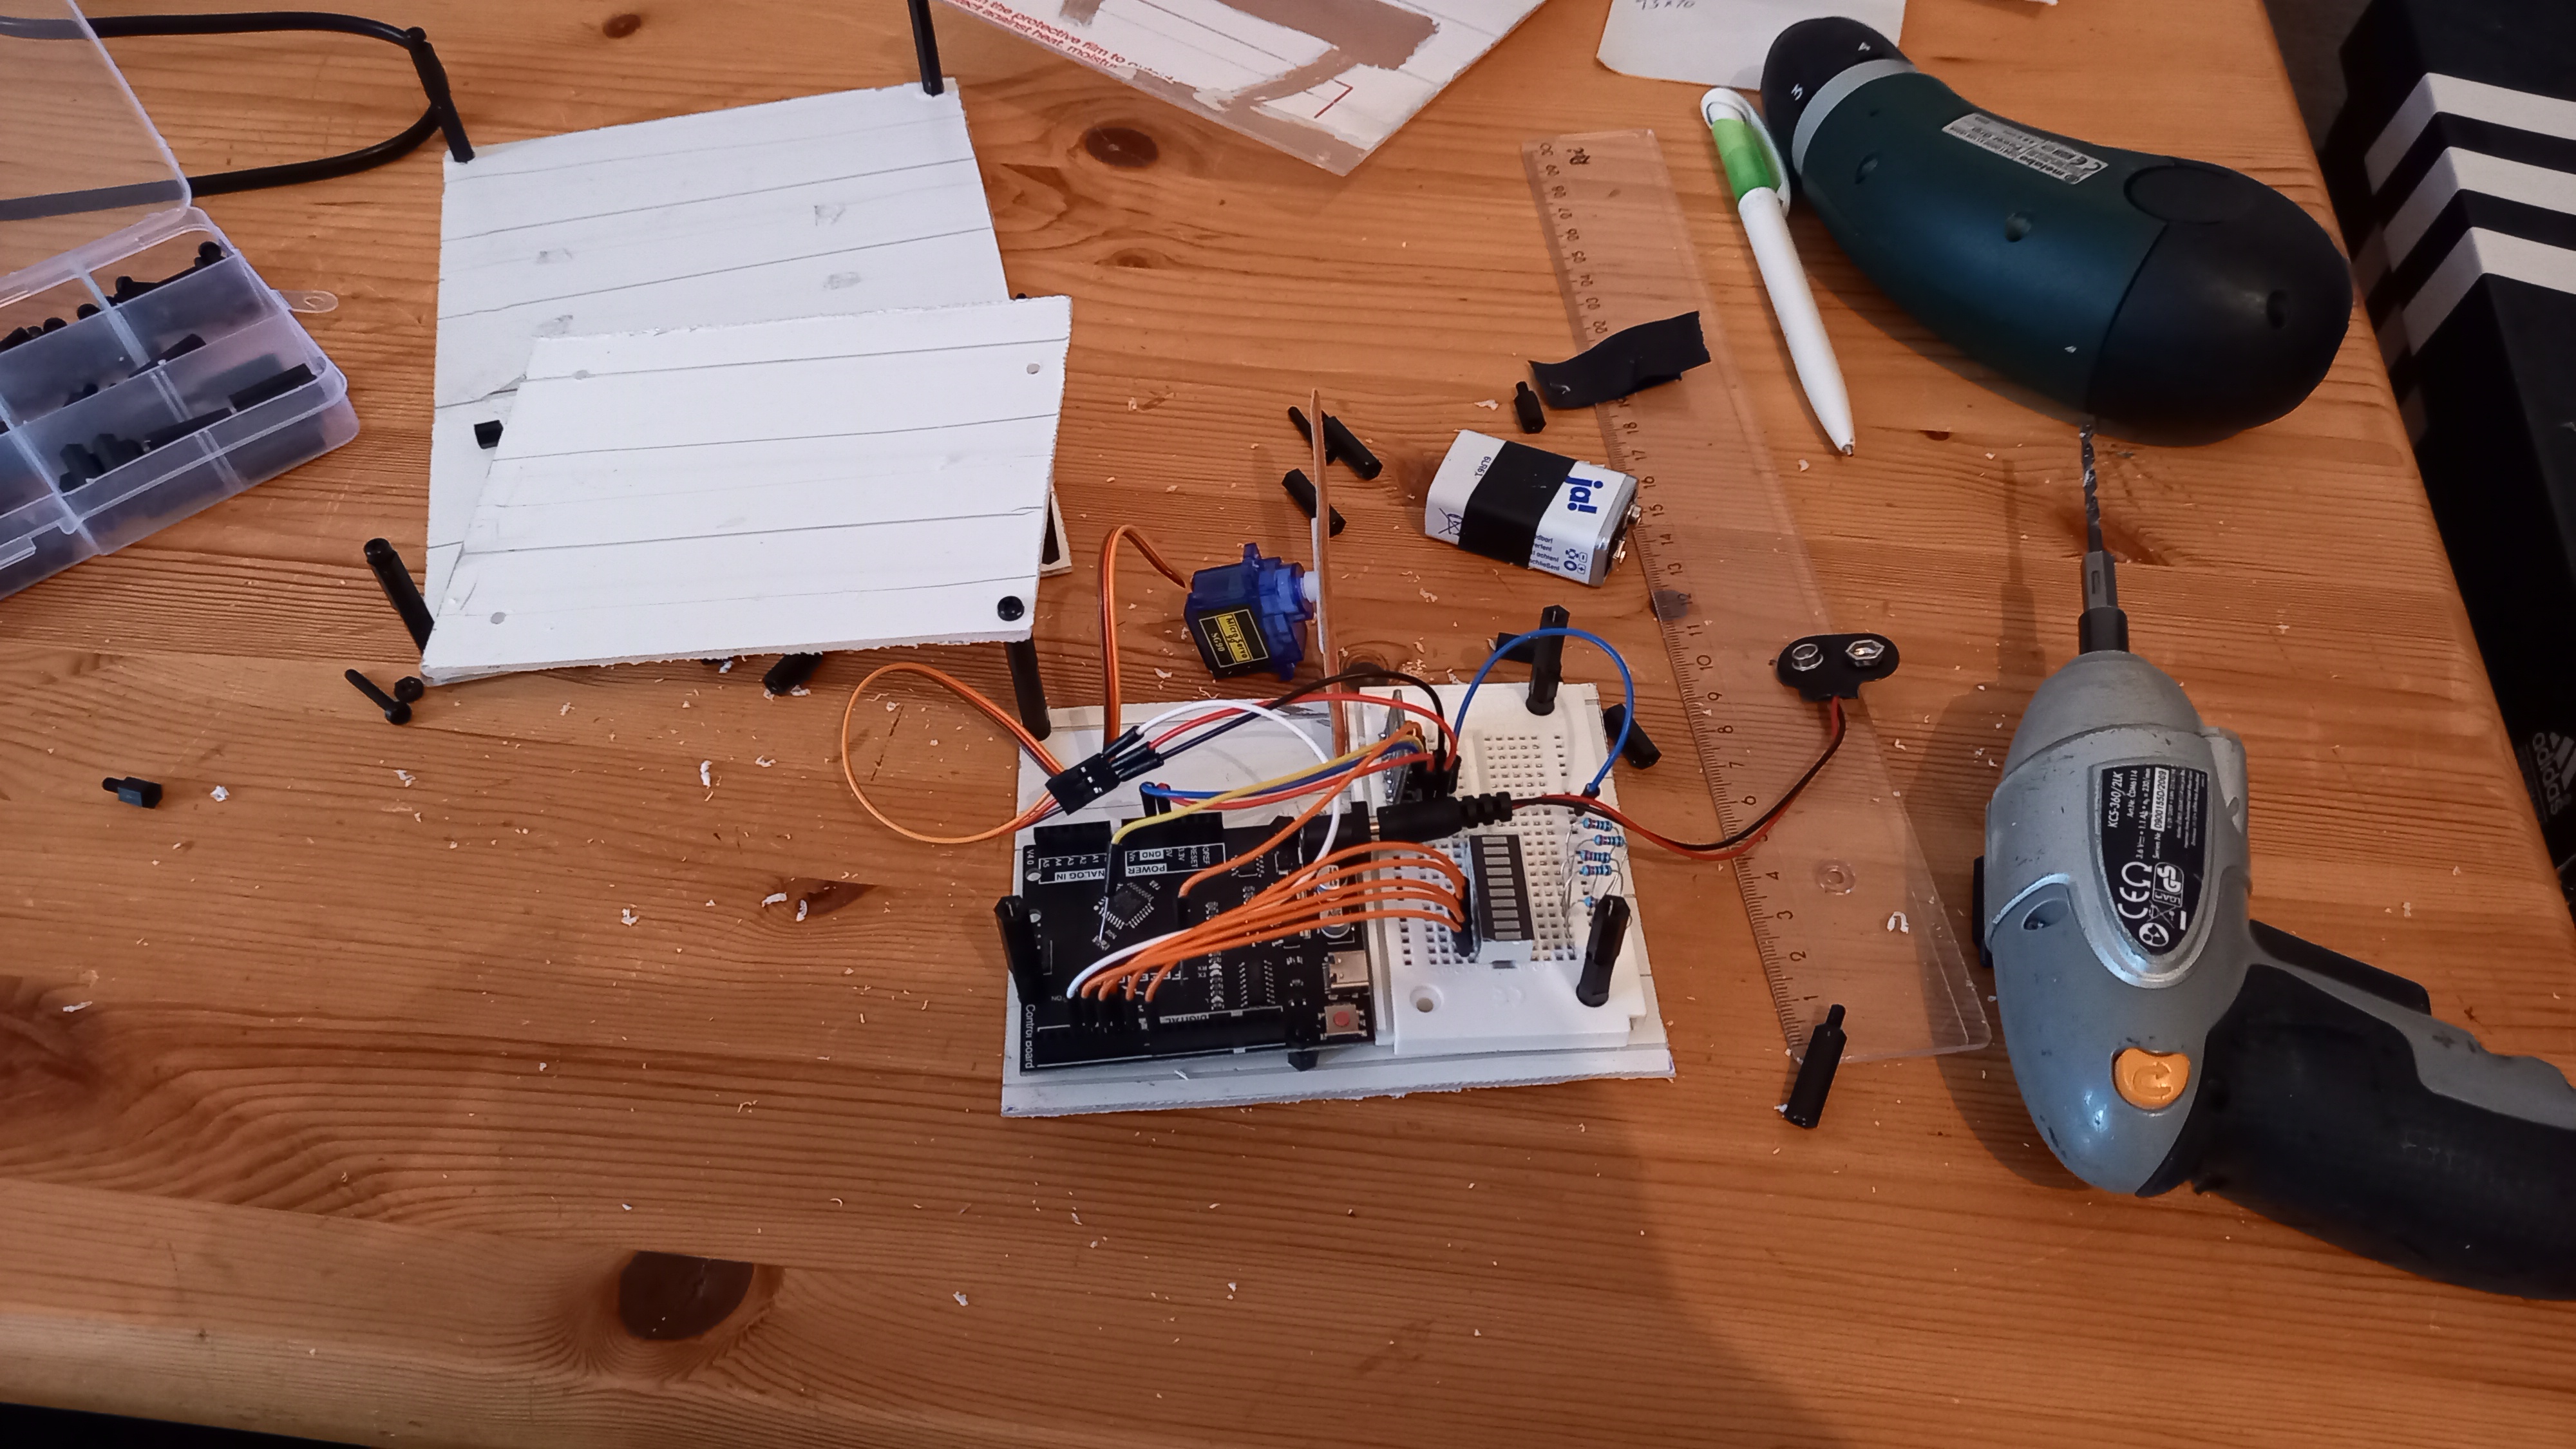
Damit konnte ich meinen ersten Prototyp bauen, welcher die Werte der Unit verarbeitet, ausgibt und damit einen Servo Motor steuert.Dafuer musste der Prototyp zum einen kompakter und stabiler werden, um an dem Motorrad befestigt werden zu koennen und zum anderen musste der Code die staendigen Vibrationen des Motorrads kompensieren, sowie die Fliehkraft in der Kurvenfahrt von der Schwerkraft unterscheiden koennen. Zwischen den ganzen "falschen" Werten von Vibation und Fliehkraft die richtigen zu Filtern und dennoch die Neigung in sekundenschnelle zu aktualisieren war dabei komplizierter als ich zunaechst annahm.
Ergaenzt wurde der Prototyp um einen LED-Bar welcher die staerke der Beschleunigung/Bremsung anzeigt.